انواع آسانسور از نظر مکانیزم: کششی، هیدرولیک و بدون موتورخانه
تفاوت آسانسور کششی، هیدرولیک و MRL در عمل چیست، هرکدام برای چه ساختمانی مناسباند و انتخاب مکانیزم چه تأثیری بر تابلو فرمان دارد.

مکانیزم آسانسور تعیین میکند کابین چگونه حرکت میکند و همین یک انتخاب، بقیهٔ تجهیزات — از موتور تا تابلو فرمان — را مشخص میکند. سه مکانیزم رایج وجود دارد و هرکدام محدودهٔ کاربرد روشنی دارند.
آسانسور کششی با موتورخانه
رایجترین نوع در ساختمانهای مسکونی و اداری. کابین با سیمبکسل به وزنهٔ تعادل متصل است و موتور گیربکسدار در موتورخانهٔ بالای چاهک قرار میگیرد. وزنهٔ تعادل باعث میشود موتور تنها اختلاف وزن کابین و بار را جابهجا کند، نه کل وزن را؛ به همین دلیل مصرف انرژی بهمراتب کمتر از هیدرولیک است.
محدودیت ارتفاع عملاً ندارد و سرعتهای بالا (بیش از ۱٫۶ متر بر ثانیه) در همین دسته قابل دستیابی است.
آسانسور بدون موتورخانه (MRL)
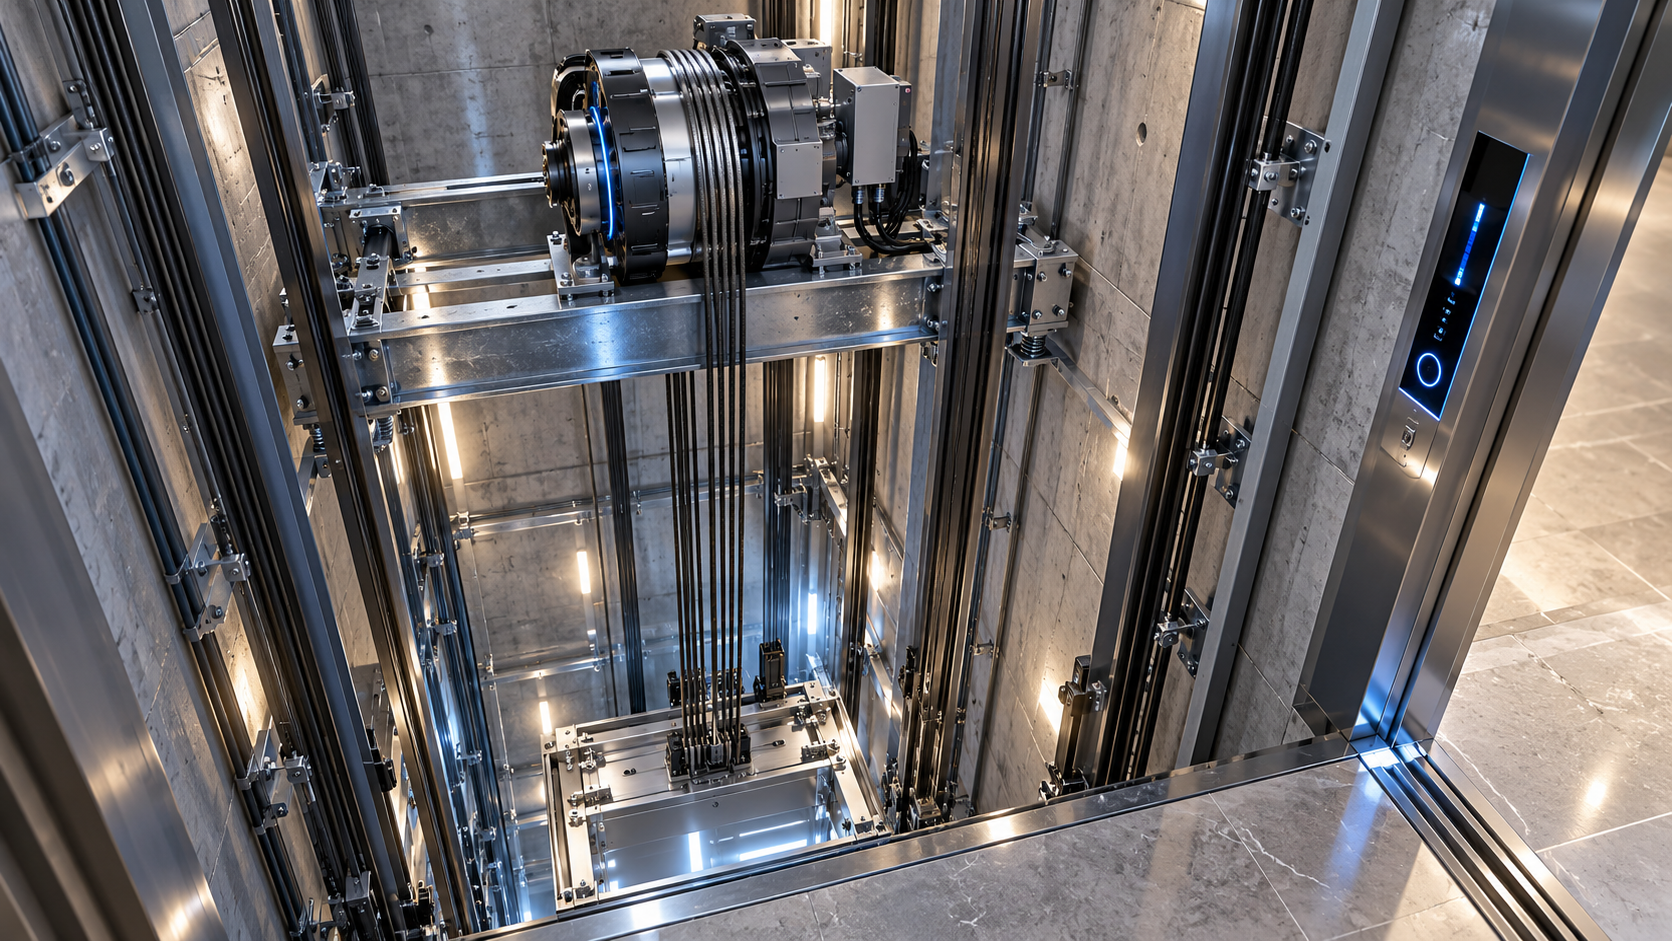
در این نوع، موتور گیرلس در خود چاهک نصب میشود و نیازی به اتاق جداگانه نیست. برای ساختمانهایی که فضای موتورخانه ندارند یا محدودیت ارتفاع بام دارند، این تنها گزینهٔ عملی است.
نکتهای که اغلب دیر متوجه میشوند: حذف موتورخانه یعنی تابلو فرمان هم باید جای دیگری برود. تابلوهای مونوبلوک باریک برای نصب داخل چهارچوب درب طبقه دقیقاً برای همین طراحی شدهاند.
آسانسور هیدرولیک
کابین روی جک بالا میرود و پایین آمدن با تخلیهٔ کنترلشدهٔ روغن انجام میشود. مزیت اصلی، بار زیاد در ارتفاع کم است — به همین دلیل آسانسورهای خودروبر و باربر معمولاً هیدرولیکاند.
در مقابل، مصرف انرژی بالاتر است چون در هر صعود کل وزن بلند میشود، و ارتفاع عملی معمولاً تا حدود چهار توقف منطقی میماند.
انتخاب مکانیزم چه تأثیری بر تابلو فرمان دارد
تابلو فرمان باید با نوع موتور هماهنگ باشد. موتور سنکرون گیرلس در آسانسورهای MRL به درایو با کنترل برداری و بازخورد انکودر مطلق نیاز دارد؛ موتور آسنکرون کششی معمولاً با انکودر افزایشی کار میکند.
در عمل یعنی مکانیزم را نمیتوان بعد از خرید تابلو عوض کرد. پیش از سفارش، نوع موتور، تعداد توقف و حداکثر سرعت را مشخص کنید تا تابلوی متناسب انتخاب شود.